- 浙江省温州市乐清市乐清经济开发区中心大道 222 号
- postmaster@xupupower.com
- 周一至周六:上午9点至下午6点
-
-

致电我们
0577-62571666
致电我们
0577-62571666
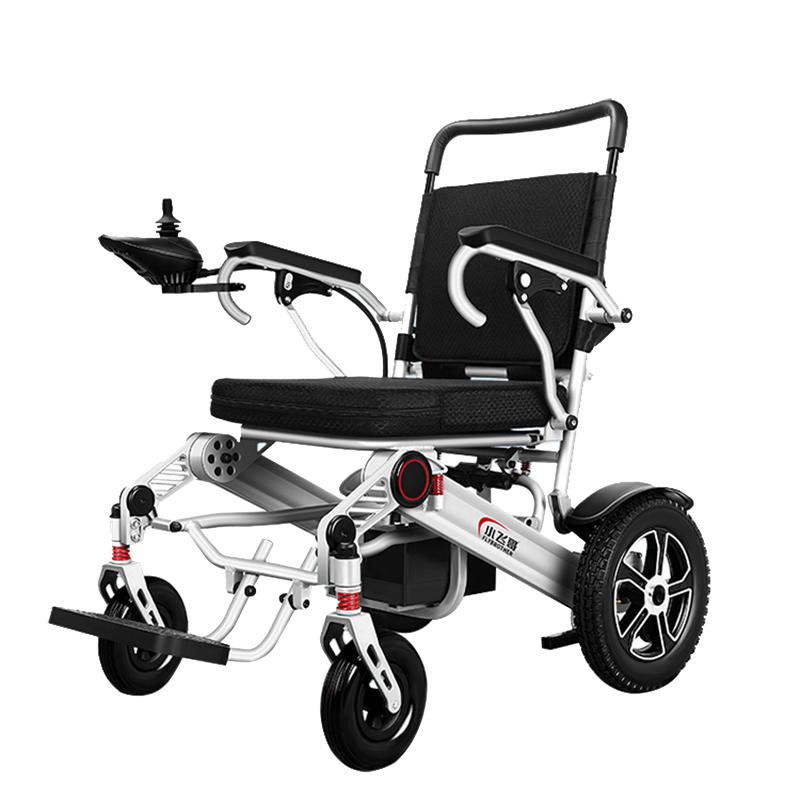
智能轮椅是中国科学院自动化研究所研制的一种具有视觉和口令导航功能并能与人进行语音交互的机器人轮椅。随着社会的发展和人类文明程度的提高,特别是老年人或残疾人愈来愈需要运用现代高新技术来改善他们的生活质量和生活自由度,因此,对用于帮助一些人们行走的智能轮椅的研究已逐渐成为热点。机器人轮椅主要有口令识别与语音合成、机器人自定位、动态随机避障、多传感器信息融合、实时自适应导航控制等功能。
(1)、智能轮椅在行走时,不可避免的有时前方会有障碍物,例如,饮料瓶、小砖块、塑料袋等,在有障碍物影响时,用户使用的智能轮椅无法清理障碍物,在行进时存在一定不足之处;
(2)、用户坐在轮椅上,用户的身体与座板之间安全措施不够,有时一些老年人会从轮椅上滑落下来,安全问题有待改进。
针对现有技术的不足,本实用新型提供了一种老年人用智能轮椅,解决了用户使用的智能轮椅无法清理障碍物,在行进时存在不足的问题,还解决了用户的身体与座板之间安全措施不够的问题。
为实现上述目的,本实用新型提供如下技术方案:一种老年人用智能轮椅,包括底板,所述底板的下方四个拐角处固定连接有脚轮,所述底板的下表面后方固定连接有第二电机,所述第二电机的外侧壁套设有安装板,且所述安装板固定于所述底板的下表面,所述第二电机的内部转动连接有丝杆,所述丝杆的外侧壁滑动连接有挡板,所述底板的下表面固定连接有滑轨,所述滑轨的内侧壁滑动连接有滑块,且所述滑块的底部固定于所述挡板的上表面,所述底板的上表面左侧固定连接有驱动箱,所述驱动箱的内部转动连接有支撑板,所述支撑板的上方转动连接有座板,所述座板的内部固定连接有电瓶,所述座板的下表面嵌设有盖板,所述盖板与所述座板可拆卸连接,所述支撑板的内部固定连接有第一电机,所述第一电机的输出轴固定连接有主动轮,所述主动轮的外侧壁通过皮带传动连接有从动轮,所述从动轮两侧传动连接有所述脚轮,所述座板的内侧壁相对侧分别转动连接有连接板,两个所述连接板的相背侧共同转动连接有一个围挡,所述围挡的上表面转动连接有调节柄。
优选的,所述电瓶的输出端分别与所述第一电机、所述第二电机的输入端电性连接。
优选的,所述座板的右侧前方和右侧后方分别固定连接有宽带,一个所述宽带的一端固定连接有第二连接扣,另一个所述宽带的一端固定连接有第一连接扣,所述第一连接扣与所述第二连接扣相适配。
优选的,所述支撑板的外侧壁缠绕有反光条,所述反光条与所述支撑板粘贴固定。
(1)、本实用新型中,通过在底板的下方增设第二电机、滑轨、滑块、丝杆、挡板,在智能轮椅前进遇到障碍物时,老年人可以操作调节柄,能够控制第二电机运行,这时第二电机端部的丝杆转动,由于在丝杆的外侧壁连接挡板,挡板顶部有滑块,底板的下表面有滑轨,滑块正好在嵌设在滑轨中,这样丝杆上挡板的旋转运动可以转换成直线运动,挡板在水平方向上运动可以把障碍物扫到轮椅的一边,利于轮椅前进行走。
(2)、本实用新型中,通过在围挡上设置宽带,一个宽带的一端连接的是第一连接扣,另一个宽带的一端连接的是第二连接扣,两个连接扣可以卡合在一起,这样,宽带、第一、第二连接扣类似于安全带,能够对老年人进行防护,减小老年人掉落下来,安全性高。
图中:1、调节柄;2、连接板;3、围挡;4、座板;5、盖板;6、反光条;7、支撑板;8、脚轮;9、驱动箱;10、底板;11、挡板;12、第一连接扣;13、第二连接扣;14、宽带;15、电瓶;16、第一电机;17、主动轮;18、皮带;19、从动轮;20、第二电机;21、丝杆;22、安装板;23、滑轨;24、滑块。
下面将结合本实用新型实施例中的附图,对本实用新型实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本实用新型一部分实施例,而不是全部的实施例。基于本实用新型中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本实用新型保护的范围。
如图1-3所示,本实用新型提供一种技术方案:一种老年人用智能轮椅,包括底板10,底板10的下方四个拐角处固定连接有脚轮8,底板10的下表面后方固定连接有第二电机20,第二电机20的外侧壁套设有安装板22,且安装板22固定于底板10的下表面,第二电机20的内部转动连接有丝杆21,丝杆21的外侧壁滑动连接有挡板11,底板10的下表面固定连接有滑轨23,滑轨23的内侧壁滑动连接有滑块24,且滑块24的底部固定于挡板11的上表面,底板10的上表面左侧固定连接有驱动箱9,驱动箱9的内部转动连接有支撑板7,支撑板7的上方转动连接有座板4,座板4的内部固定连接有电瓶15,座板4的下表面嵌设有盖板5,盖板5与座板4可拆卸连接,支撑板7的内部固定连接有第一电机16,第一电机16的输出轴固定连接有主动轮17,主动轮17的外侧壁通过皮带18传动连接有从动轮19,从动轮19两侧传动连接有脚轮8,座板4的内侧壁相对侧分别转动连接有连接板2,两个连接板2的相背侧共同转动连接有一个围挡3,围挡3的上表面转动连接有调节柄1,智能轮椅上的调节柄1可以对轮椅进行控制,智能轮椅的前进、后退、转弯以及围挡3和座板4的联系均属于现有技术,在此不做详细说明,第二电机20的型号为ye2-112m-4,第一电机16为现有技术。
进一步的,电瓶15的输出端分别与第一电机16、第二电机20的输入端电性连接,电瓶15可以给智能轮椅上的电力元件供电,在电瓶15电量用完后,可以通过外部充点线充电,充电后可以再使用。
进一步的,座板4的右侧威廉希尔中国前方和右侧后方分别固定连接有宽带14,一个宽带14的一端固定连接有第二连接扣13,另一个宽带14的一端固定连接有第一连接扣12,第一连接扣12与第二连接扣13相适配,宽带14、第一连接扣12、第二连接扣13类似于安全带,第二连接扣13可以插接在第一连接扣12中,这样两个宽带14围在一起,能够对老年人进行防护,减小老年人从轮椅上掉落下来。
进一步的,支撑板7的外侧壁缠绕有反光条6,反光条6与支撑板7粘贴固定,反光条6可以在夜间反射周围的光线,从而让路人或司机注意到前方轮椅,反光条6是安全设备,可以使老年人的安全得到保护。
进一步的,座板4的上方设有围挡3,围挡3与座板4相对滑动,围挡3的下表面可以与座板4贴合,围挡3也可以处在座板4上方,两者之间通过连接板2连接。
进一步的,挡板11呈凸字形结构,挡板11的底部高于脚轮8的底部,脚轮8与地面接触,挡板11与地面不接触,挡板11在运行时,可以清扫障碍物,利于智能轮椅前行。
综上可得,本实用新型的工作流程:老年人做在智能轮椅上的座板4上,可以把第二卡扣13插接在第一连接扣12上,这样,宽带14、第一、第二连接扣类似于安全带,能够对老年人进行防护,减小老年人掉落下来,安全性高,在智能轮椅前进遇到障碍物时,老年人可以操作调节柄1,能够控制第二电机20运行,这时第二电机20端部的丝杆21转动,由于在丝杆21的外侧壁连接挡板11,挡板11顶部有滑块24,底板10的下表面有滑轨23,滑块24正好在嵌设在滑轨23中,这样丝杆21上挡板11的旋转运动可以转换成直线在水平方向上运动可以把障碍物扫到轮椅的一边,利于轮椅前进行走。
需要说明的是,在本文中,诸如第一和第二等之类的关系术语仅仅用来将一个实体或者操作与另一个实体或操作区分开来,而不一定要求或者暗示这些实体或操作之间存在任何这种实际的关系或者顺序。而且,术语“包括”、“包含”或者其任何其他变体意在涵盖非排他性的包含,从而使得包括一系列要素的过程、方法、物品或者设备不仅包括那些要素,而且还包括没有明确列出的其他要素,或者是还包括为这种过程、方法、物品或者设备所固有的要素。
尽管已经示出和描述了本实用新型的实施例,对于本领域的普通技术人员而言,可以理解在不脱离本实用新型的原理和精神的情况下可以对这些实施例进行多种变化、修改、替换和变型,本实用新型的范围由所附权利要求及其等同物限定。